
Videos
26 items from LimX Dynamics Co., Ltd.
2026-07-30 14:16
基于逐际动力 TRON 1 的仿生机器恐龙
开发团队以 TRON 1 为运动底盘打造可在街区行走的仿生机器恐龙,将稳定移动平台与创意机械结构结合,展示机器人在文旅展示、科普互动和娱乐体验中的应用。
2026-07-30 14:16
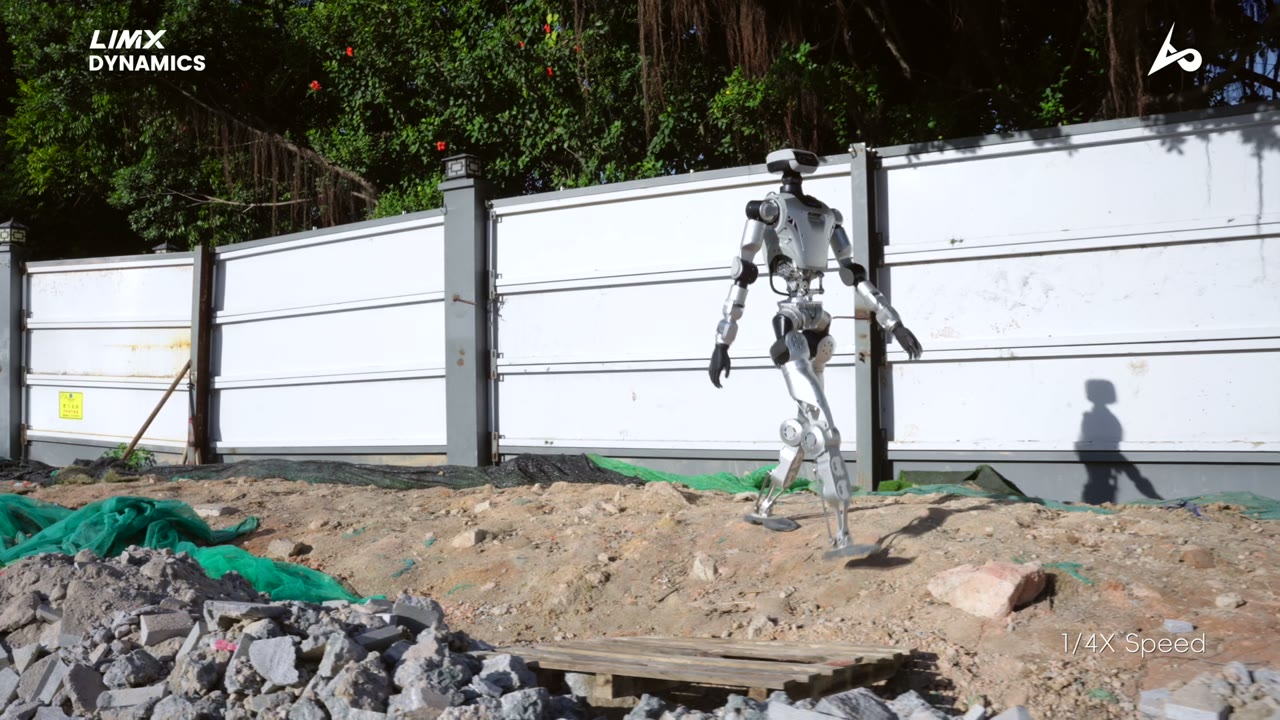
逐际动力 Oli 人形机器人穿越建筑废墟
LimX Oli 在松散建筑碎石环境中保持自然摆臂和稳定双足行走,展示全身协调、动态平衡和非结构化地形适应能力,为应急、巡检和复杂环境作业研究提供验证。
2026-07-30 14:16
基于逐际动力 TRON 1 开发的智能导览机器人
高校研究团队基于 TRON 1 的模块化移动平台开发智能导览机器人,结合导航、感知和交互功能开展真实场景验证,体现开放式机器人平台在科研与服务创新中的价值。
2026-07-30 14:16
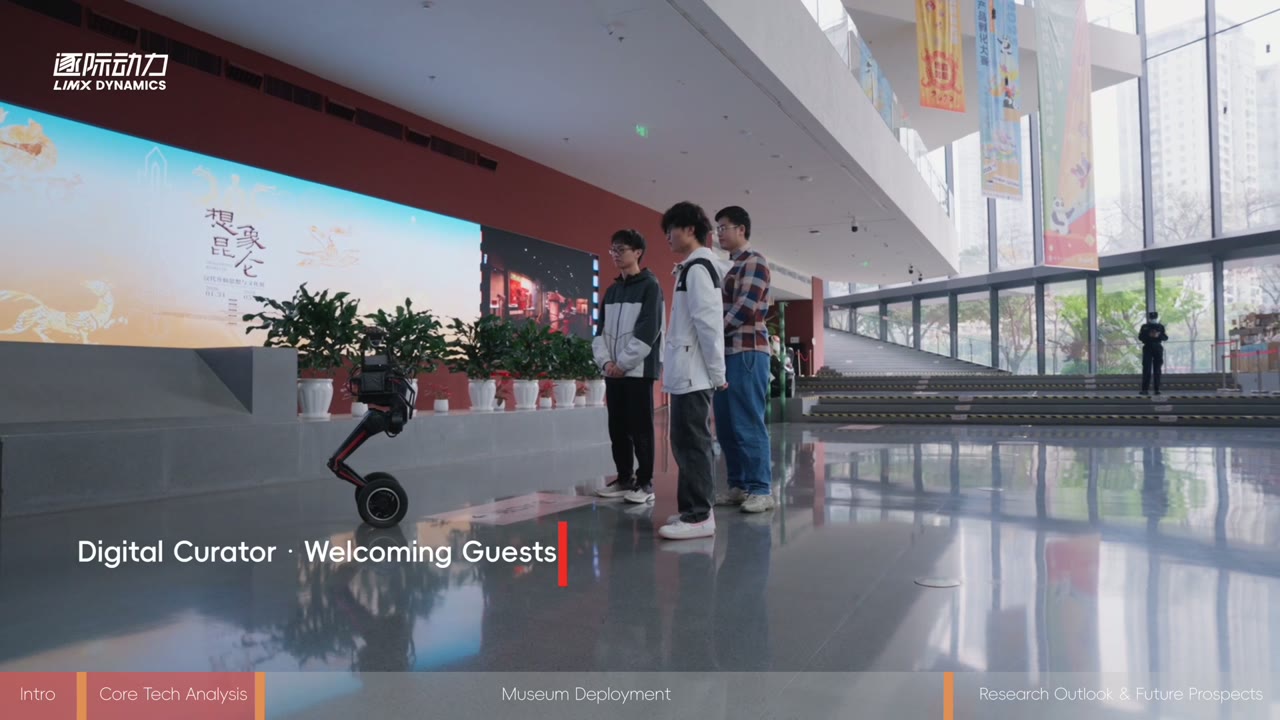
逐际动力 TRON 1 博物馆全自主导览机器人
基于 TRON 1 打造的博物馆导览机器人可在展馆中自主移动并开展参观引导,展示多形态双足平台在文化场馆导航、讲解和访客服务中的实际应用。
2026-07-30 14:16
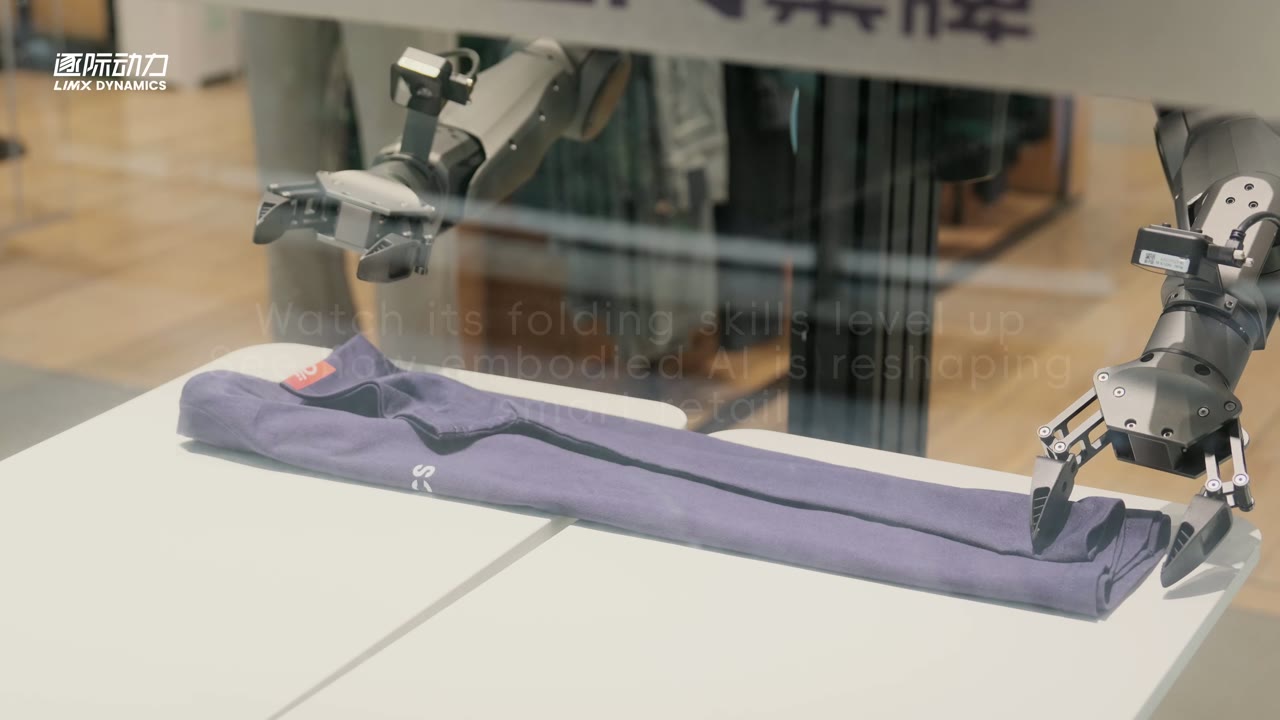
逐际动力 TRON 2 折叠衣物零售应用
TRON 2 利用双臂操作、视觉感知与具身智能算法完成衣物整理和折叠,展示多形态机器人在服装零售、门店后场和柔性服务作业中的应用潜力。
2026-07-30 14:16
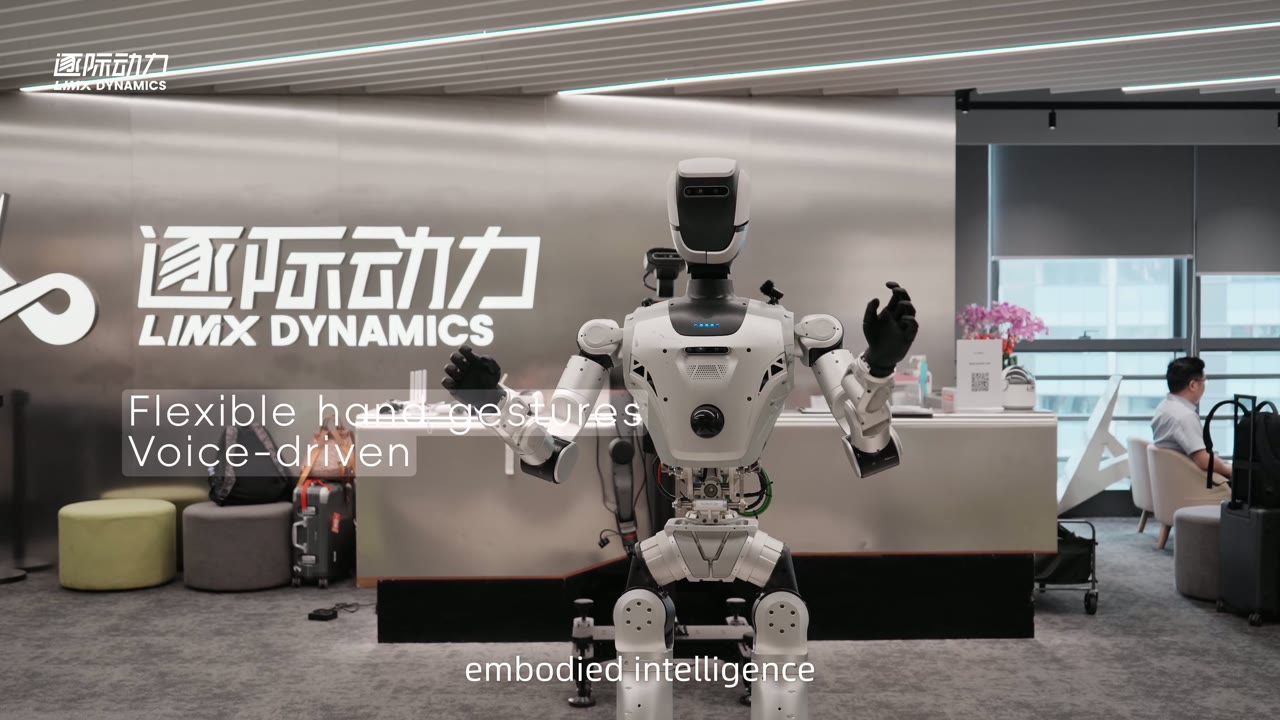
逐际动力 Oli 人形机器人智能导览
LimX Oli 在公共空间承担智能导览任务,通过自主移动、人机交互和信息讲解服务访客,展示全尺寸人形机器人在展馆、园区和商业空间中的服务应用。
2026-07-30 14:16
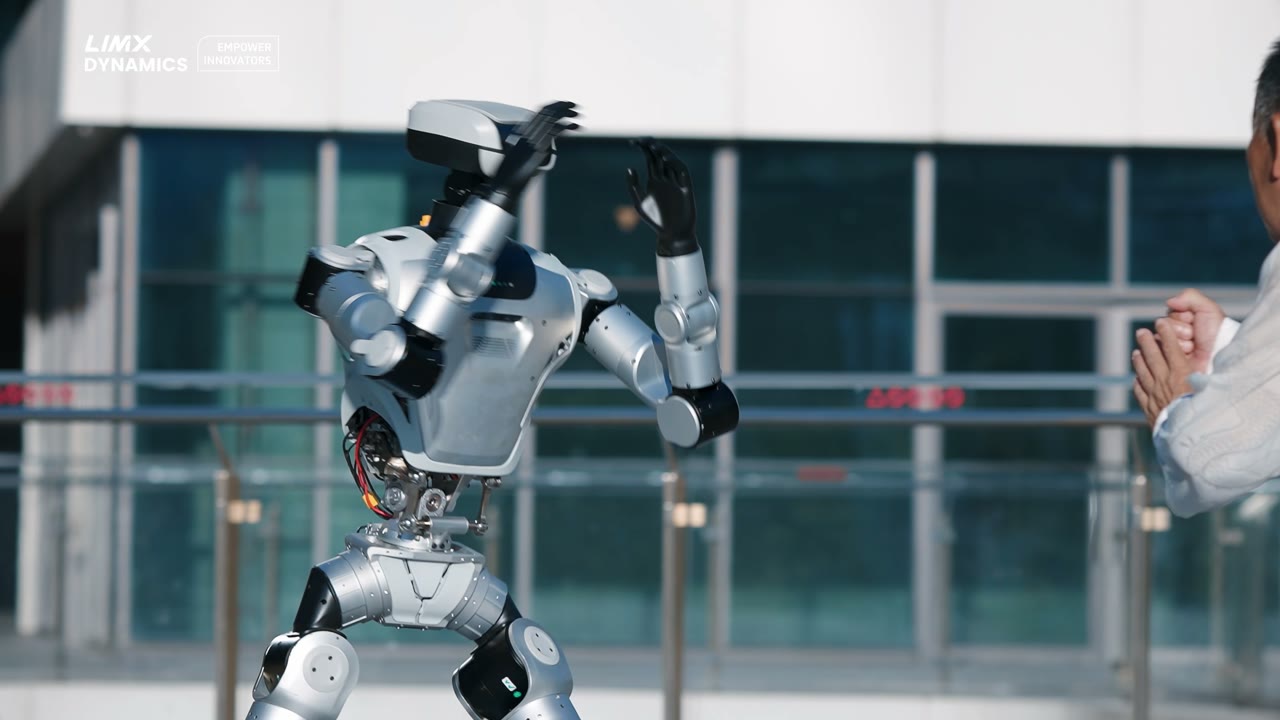
逐际动力 Oli 全尺寸通用人形机器人
LimX Oli 是全尺寸通用人形机器人,视频以日常任务展示其双足行走、全身协调和环境交互能力,可用于具身智能研究、服务应用及复杂场景运动控制验证。
2026-07-30 14:16
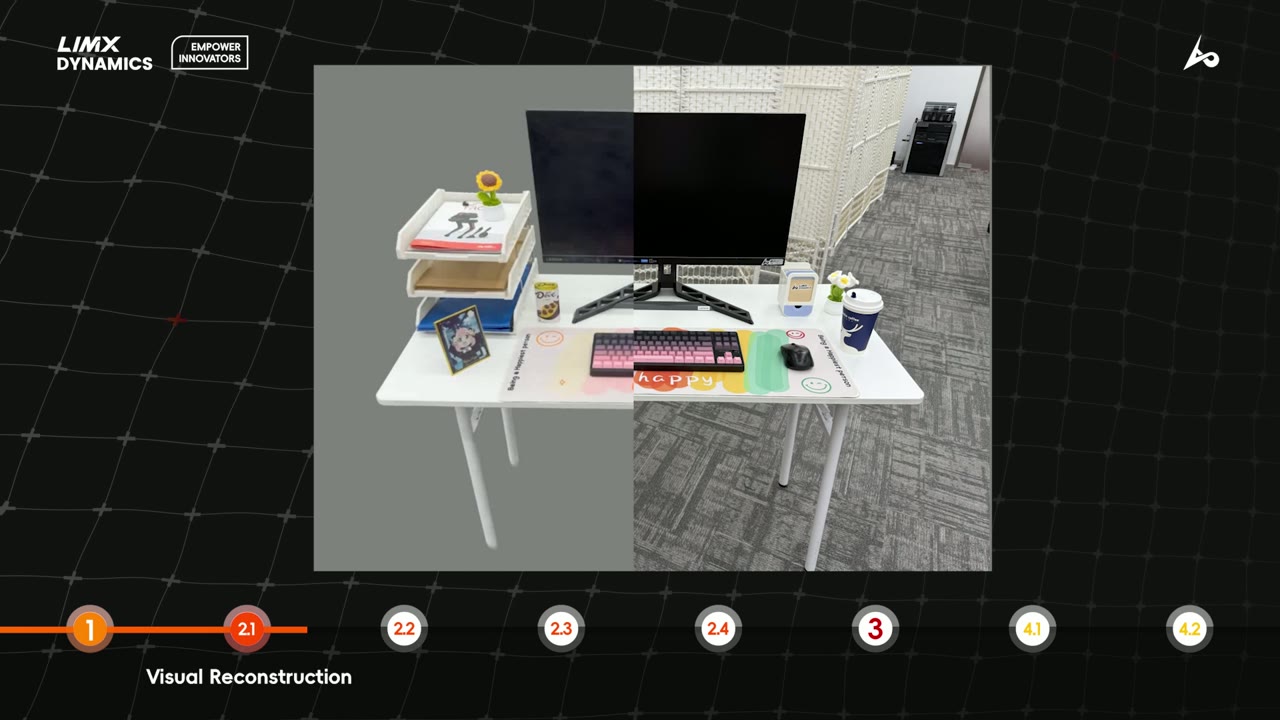
逐际动力 DreamActor 多源数据具身智能训练
DreamActor 提出面向具身智能训练的多源数据驱动范式,将不同来源的动作与交互数据用于机器人策略学习,降低真实机器人数据采集成本并提升动作技能训练效率。
2026-07-30 14:16
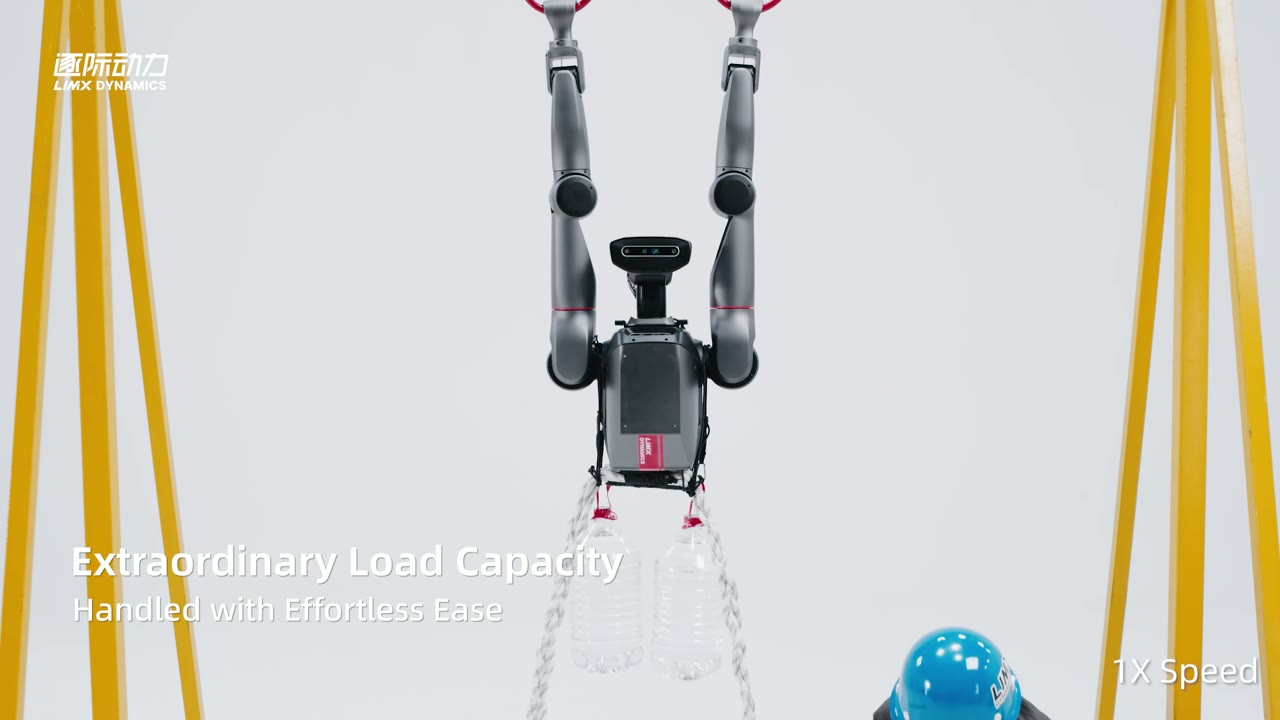
逐际动力 TRON 2 多形态具身机器人平台
TRON 2 采用模块化设计,可组合双臂、双足或轮式形态,并支持视觉、语音和末端执行器扩展;平台面向具身智能训练、遥操作、移动作业及工业科研开发。
2026-07-30 14:16
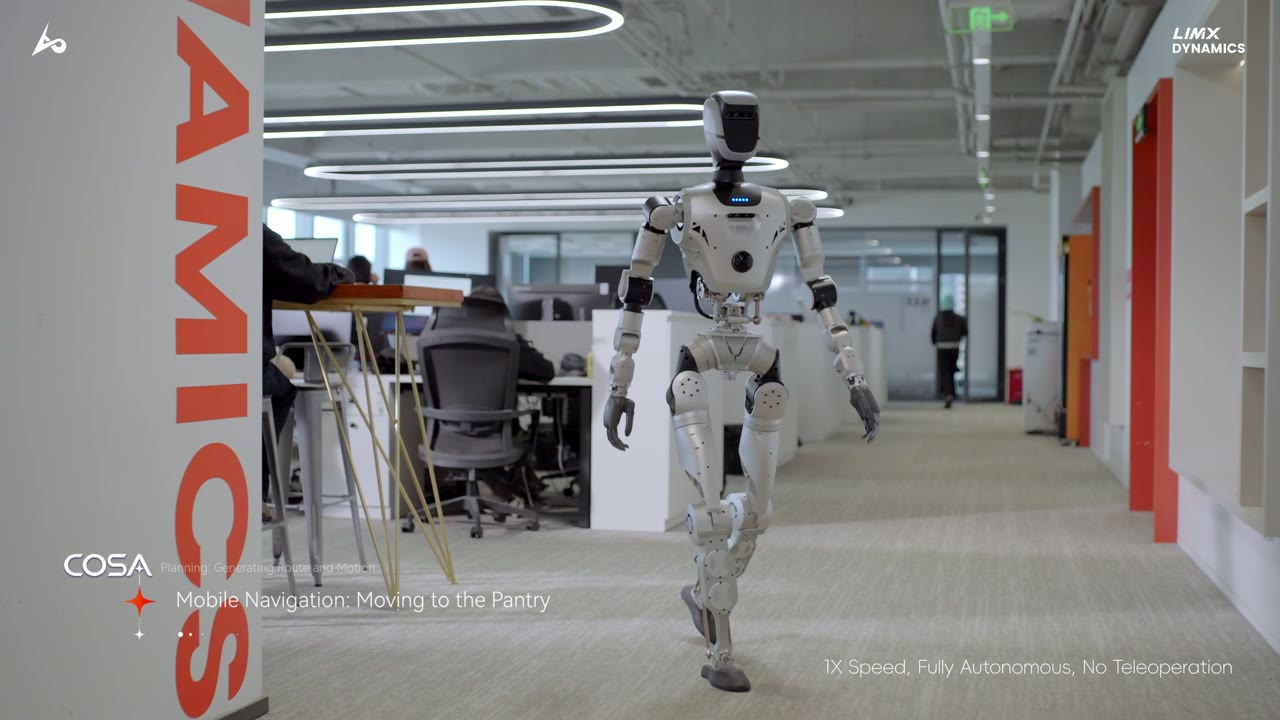
逐际动力 COSA:面向物理世界的人形机器人智能体操作系统
LimX COSA 是面向人形机器人的物理世界原生智能体操作系统,将环境感知、认知决策、任务分解和运动控制贯通,使机器人能够理解目标并在真实场景中连续完成多步骤任务。